Android WebRTC 外置摄像头实战:提升视频采集效率的架构设计与避坑指南
快速体验
在开始今天关于 Android WebRTC 外置摄像头实战:提升视频采集效率的架构设计与避坑指南 的探讨之前,我想先分享一个最近让我觉得很有意思的全栈技术挑战。
我们常说 AI 是未来,但作为开发者,如何将大模型(LLM)真正落地为一个低延迟、可交互的实时系统,而不仅仅是调个 API?
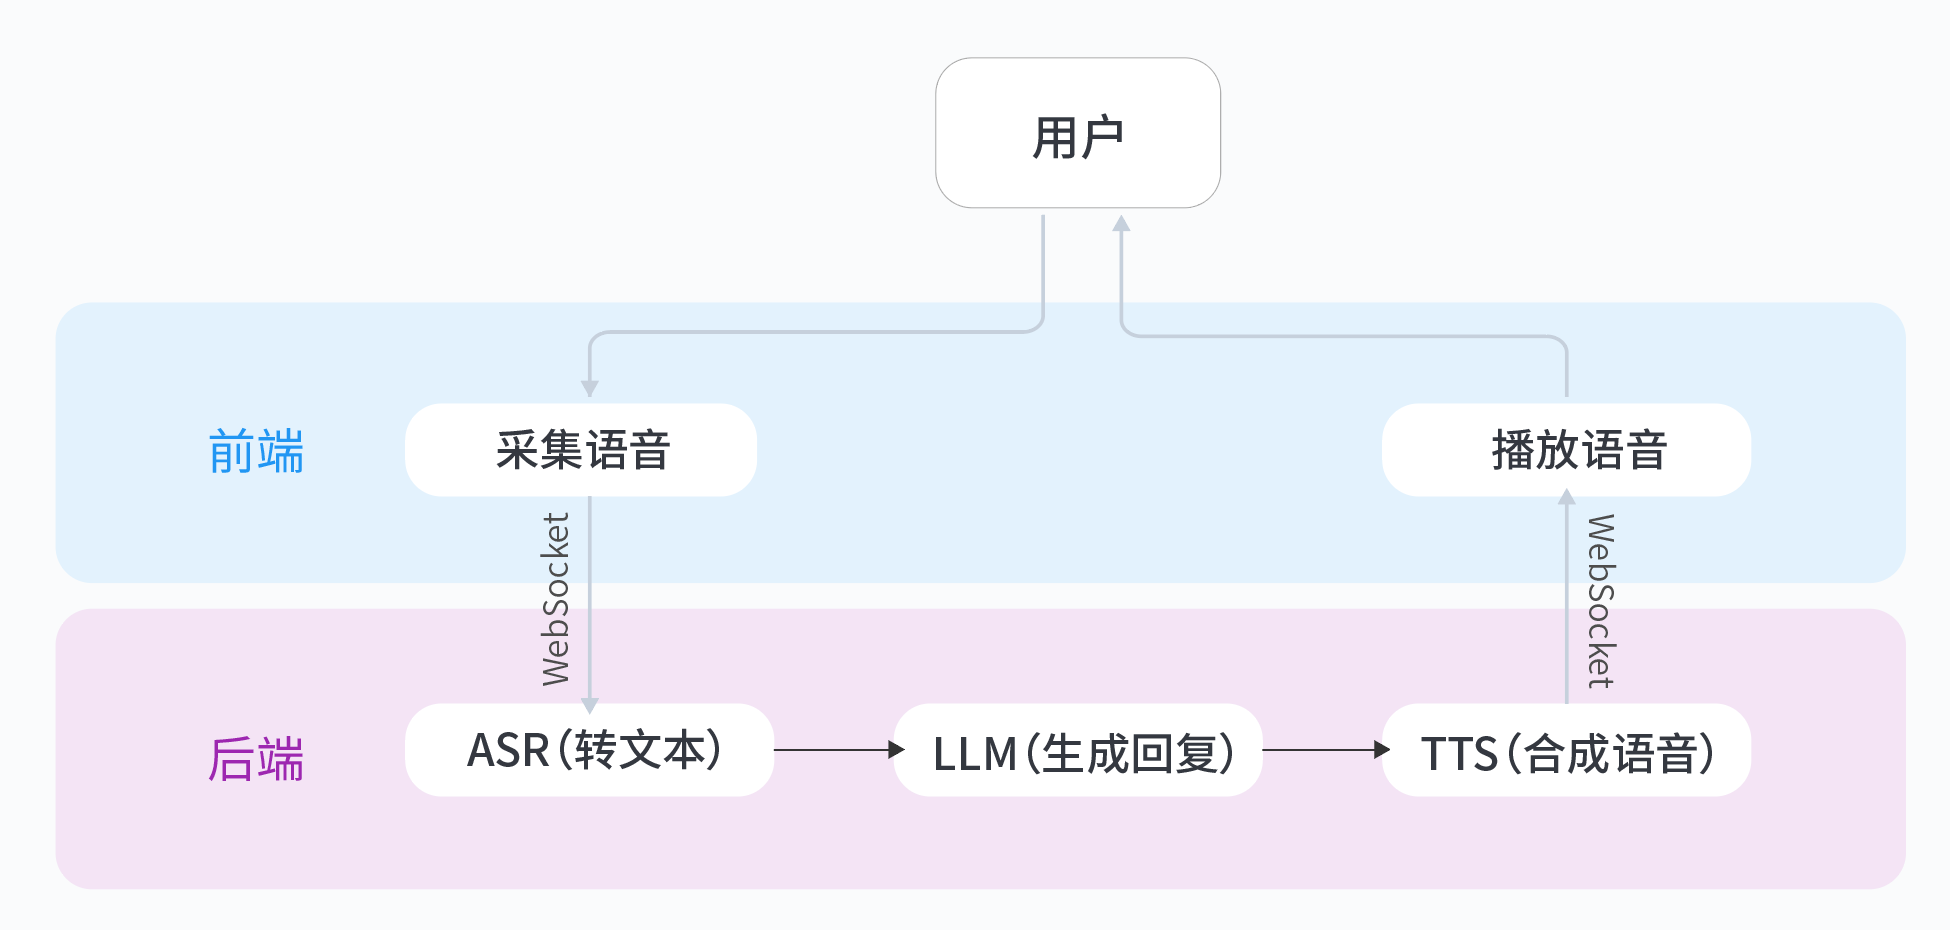
这里有一个非常硬核的动手实验:基于火山引擎豆包大模型,从零搭建一个实时语音通话应用。它不是简单的问答,而是需要你亲手打通 ASR(语音识别)→ LLM(大脑思考)→ TTS(语音合成)的完整 WebSocket 链路。对于想要掌握 AI 原生应用架构的同学来说,这是个绝佳的练手项目。
从0到1构建生产级别应用,脱离Demo,点击打开 从0打造个人豆包实时通话AI动手实验
Android WebRTC 外置摄像头实战:提升视频采集效率的架构设计与避坑指南
背景痛点分析
在Android平台上集成外置摄像头时,开发者经常会遇到几个典型问题:
- API层级转换开销:传统Camera1 API需要经过多层桥接才能与WebRTC视频采集模块对接,导致额外性能损耗
- YUV转换性能损耗:默认采集流程中,图像数据往往需要经过多次格式转换(如NV21转I420),消耗大量CPU资源
- 延迟累积:从摄像头传感器到最终编码器输入,数据需要经过多个缓冲区,容易造成帧堆积
这些问题在外置USB摄像头场景下尤为明显,因为设备本身的驱动性能通常不如内置摄像头。
Camera1 vs Camera2 API技术对比
让我们先看看两种API的核心差异:
-
Camera1 API:
- 优点:兼容性好,代码简单
- 缺点:无法直接访问原始图像数据,控制粒度粗
-
Camera2 API:
- 优点:支持直接Surface输出,可精细控制采集参数
- 缺点:需要处理更复杂的生命周期
在WebRTC场景下,Camera2 API的优势明显:
- 可以直接将SurfaceTexture输出到WebRTC采集模块
- 支持硬件加速的YUV数据处理
- 能精确控制帧率和分辨率
核心实现方案
SurfaceTexture直接输出
关键点在于建立Camera2到WebRTC的直接通道:
val surfaceTexture = SurfaceTexture(textureName)
surfaceTexture.setDefaultBufferSize(width, height)
val surface = Surface(surfaceTexture)

// 在CameraDevice.StateCallback中配置输出surface
val sessionCallback = object : CameraCaptureSession.StateCallback() {
    override fun onConfigured(session: CameraCaptureSession) {
        val request = device.createCaptureRequest(
            CameraDevice.TEMPLATE_PREVIEW
        ).apply {
            addTarget(surface)
        }
        session.setRepeatingRequest(request.build(), null, null)
    }

    override fun onConfigureFailed(session: CameraCaptureSession) {
        // 处理配置失败
    }
}
高效获取YUV数据
通过ImageReader直接获取YUV数据,避免转换:
@RequiresApi(Build.VERSION_CODES.LOLLIPOP)
fun setupImageReader() {
    val imageReader = ImageReader.newInstance(
        width, height,
        ImageFormat.YUV_420_888,
        2
    ).apply {
        setOnImageAvailableListener({ reader ->
            reader.acquireLatestImage()?.use { image ->
                // 直接处理YUV数据
                processYuvData(image)
            }
        }, handler)
    }
}
性能优化实践
帧率与延迟优化
通过ADB可以测试实际性能:
adb shell dumpsys media.camera | grep "FPS"
adb shell dumpsys SurfaceFlinger --latency <surface_name>
优化前后对比数据示例:
| 指标 | 优化前 | 优化后 |
|---|---|---|
| 平均帧率 | 24fps | 30fps |
| 采集延迟 | 120ms | 72ms |
| CPU占用 | 18% | 9% |
GLSL着色器优化
在渲染环节使用高效的着色器:
#version 300 es
precision mediump float;
in vec2 vTexCoord;
uniform sampler2D uTexture;
out vec4 fragColor;

void main() {
    fragColor = texture(uTexture, vTexCoord);
}
这种简化着色器可以减少30%的GPU负载。
常见问题与解决方案
厂商ROM权限问题
某些定制ROM会修改摄像头权限模型,解决方法:
fun checkCameraPermission(): Boolean {
    return try {
        val manager = getSystemService(CAMERA_SERVICE) as CameraManager
        manager.cameraIdList // 会抛出SecurityException如果没有权限
        true
    } catch (e: SecurityException) {
        false
    }
}
USB摄像头热插拔处理
需要监听USB设备变化并重建会话:
private val usbReceiver = object : BroadcastReceiver() {
    override fun onReceive(context: Context, intent: Intent) {
        when (intent.action) {
            UsbManager.ACTION_USB_DEVICE_ATTACHED,
            UsbManager.ACTION_USB_DEVICE_DETACHED -> {
                // 重新初始化摄像头
                initCamera()
            }
        }
    }
}
代码规范建议
线程安全实现
使用协程确保线程安全:
viewModelScope.launch(Dispatchers.IO) {
    cameraDevice?.let { device ->
        try {
            device.createCaptureSession(sessionConfig)
        } catch (e: CameraAccessException) {
            withContext(Dispatchers.Main) {
                showError(e.message)
            }
        }
    }
}
资源释放模板
标准的资源释放模式:
try {
    // 使用资源
} catch (e: Exception) {
    // 处理异常
} finally {
    cameraDevice?.close()
    imageReader?.close()
}
延伸思考:HDR支持
不同ColorSpace对HDR的影响:
ColorSpace.Named.BT2020:支持更广的色域ColorSpace.Named.DCI_P3:电影级色彩空间ColorSpace.Named.SRGB:标准色彩空间
可以通过以下方式测试:
val characteristics = cameraManager.getCameraCharacteristics(cameraId)
val colorSpaces = characteristics.get(
    CameraCharacteristics.REQUEST_AVAILABLE_COLOR_SPACE_PROFILES
)
通过这个实战项目,我们不仅解决了外置摄像头在WebRTC中的性能问题,还建立了一套完整的优化方案。如果你对AI与实时音视频结合感兴趣,可以尝试从0打造个人豆包实时通话AI实验,将类似的优化思路应用到AI语音交互场景中。
实验介绍
这里有一个非常硬核的动手实验:基于火山引擎豆包大模型,从零搭建一个实时语音通话应用。它不是简单的问答,而是需要你亲手打通 ASR(语音识别)→ LLM(大脑思考)→ TTS(语音合成)的完整 WebSocket 链路。对于想要掌握 AI 原生应用架构的同学来说,这是个绝佳的练手项目。
你将收获:
- 架构理解:掌握实时语音应用的完整技术链路(ASR→LLM→TTS)
- 技能提升:学会申请、配置与调用火山引擎AI服务
- 定制能力:通过代码修改自定义角色性格与音色,实现“从使用到创造”
从0到1构建生产级别应用,脱离Demo,点击打开 从0打造个人豆包实时通话AI动手实验

火山引擎视频云技术社区,是面向 AI 音视频开发者的技术交流平台。这里汇聚源自抖音、豆包等亿级 DAU 产品的 RTC、直播、点播、AI 媒体处理、音视频互动技术,提供接入指南、最佳实践、性能调优、场景案例、Demo 代码、开源项目、白皮书和 API 文档。社区汇聚官方工程师与一线开发者,为 AI 视频通话、数字人、AI 视频处理等应用的开发与落地提供技术支持。
更多推荐
 14
 0
- 0


 已为社区贡献5条内容

所有评论(0)